


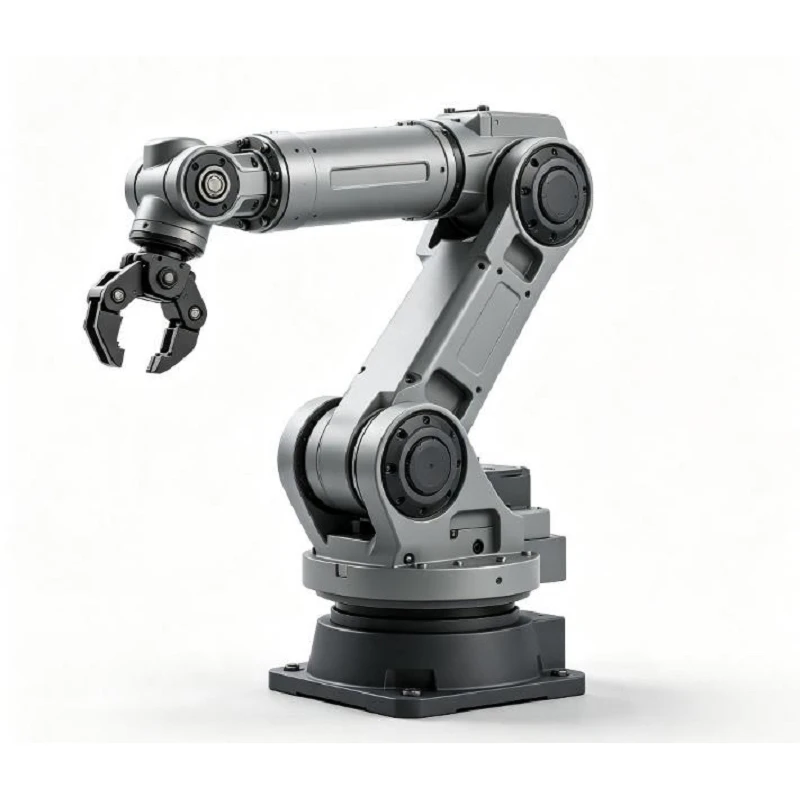
Manipulator mecanic de sarcină grea-
Manipulatorul mecanic de sarcină grea-este un braț de manipulare industrial ghidat manual pentru ridicarea, transferul, poziționarea și rotirea pieselor grele sau decentrate-.
Un sistem de echilibrare mecanică susține sarcina totală de operare, reducând semnificativ forța manuală necesară pentru a ghida brațul peste stația de lucru. Configurația structurală este personalizată în funcție de geometria reală a piesei de prelucrat, centrul de încărcare, raza de lucru, înălțimea de ridicare și metoda de prindere.
Avantaje cheie
Siguranta ergonomica:Reduce oboseala fizică a operatorului cu peste 85%, reducând semnificativ riscurile de tulburări musculo-scheletice la locul de muncă.
Precizie ridicată rigidă:Brațele rigide cu zero-deformare se ocupă de momentele de-centre în care palanele tradiționale cu cablu se defectează sau se balansează.
Control tactil direct al operatorului:Combină imponderabilitate cu gravitate zero-cu atingerea umană directă pentru o poziționare intuitivă.
Efectori de sfârșit-personalizați:Sculele-construite special garantează o prindere ne-dăunătoare și sigură pentru componente-de valoare mare.
Design cu întreținere redusă:Legăturile complet mecanice minimizează timpul de nefuncționare și elimină costurile complexe de întreținere electronică.
Structura mecanică
Structură și bază de montare:Placă de bază din oțel rezistentă-sau dispozitiv de fixare deasupra capului concepute pentru a absorbi toate forțele de reacție operaționale și momentele de cuplu în siguranță.
Braț articulat rigid:Braț de oțel cu îmbinare dublă-sau cu mai multe-articulații, oferind rigiditate ridicată, deformare zero și mișcare orizontală fără efort.
Sistem mecanic de echilibrare:Contrabalansează dinamic sarcina utilă, eliminând efortul manual în timpul transferului vertical.
Rulmenți de precizie și îmbinări de rotație:Rulmenți cu role etanșați, cu frecare redusă-, cu frâne de frecare reglabile pentru a preveni deriva.
Interfață universală pentru instrumente:Adaptor de flanșă standardizat care permite integrarea rapidă cu dispozitive-de captare și prindere personalizate.
Dispozitive de prindere și instrumente-efectoare de capăt
Efectorul-terminal este proiectat special în jurul cerințelor de geometrie, fragilitate a suprafeței și orientare ale piesei de prelucrat:
Componente suspendate / inel:Cârlig de siguranță robust-sau ochi pivotant rigid.
Plăci și blocuri plate:Clemă mecanică sau dispozitiv de prindere cu mai multe-suprafețe.
Arbori și piese cilindrice:V-bloc falcă mecanică sau dorn de expansiune.
Distribuții în afara-centrului / neregulate:Fălci de strângere mecanice personalizate, conturate 3D, cu blocare-asistată gravitațional.
Flexibilitate multi-stații de lucru:Interfață opțională de cuplare cu schimbare rapidă-pentru a comuta între diferitele prinderi pe un singur braț.
Flux de lucru practic
Încărcarea stației de lucru de prelucrare:Încarcă piese turnate brute în mandrine CNC cu o precizie de poziționare sub-milimetrică.
Ansamblu de componente grele:Suspend piesele structurale într-o stare de gravitate zero-pentru alinierea șuruburilor fără stres-.
Întreținere matrițe și matrițe:Mută sculele grele în siguranță în și în afara preselor de ștanțare, fără a deteriora barele de legătură.
Depozit și transfer de linie:Transferă articole grele între transportoare și paleți în schimburi continue.
Ghid de selecție a aplicației
Pentru a determina configurația ideală a manipulatorului, evaluați cerințele operaționale primare în raport cu parametrii tehnici necesari:
Piesa de prelucrat grea sau dezcentrată-:Structura brațului cu cuplu mare-și echilibrarea contragreutății.
Acțiune extinsă peste obstacole:Raza brațului dublu-articulat extins.
Preluare/plasare la mare altitudine:Coloană de cursă verticală extinsă și pistă de ghidare.
Re-orientare frecventă (întoarcere 3D):Cap de rotație integrat-acționat prin angrenaj sau pneumatic.
Variante cu mai multe părți:Interfață de scule interschimbabile cu opritoare mecanice reglabile.
Dispoziții de siguranță integrate
Protecție mecanică anti-cădere:Previne căderea brațului în cazul pierderii alimentării cu aer sau al schimbării echilibrului mecanic.
Protecție la suprasarcină:Mecanismele mecanice de limitare împiedică funcționarea dincolo de limitele de sarcină utilă dinamică nominală.
Frâne de frecare articulate:Frânele manuale reglabile blochează rotația brațului în timpul încărcării sau în starea de gol.
Autorizație de siguranță și opriri:Opritoarele mecanice dure integrate previn pericolele de supra-rotire și strângere-punctului.
Design factor de siguranță: Load-bearing structural elements designed with a minimum safety factor of S >= 3.0.
Controlul calității
Material și fabricație structurală:Plăci de oțel de înaltă rezistență-decupate cu laser cu sudură certificată (standard ISO 3834 / AWS).
Testare non-distructivă:Inspecție cu ultrasunete și particule magnetice pe sudurile structurale primare.
Prelucrare de precizie:Scaunele carcasei rulmentului prelucrate CNC-pentru a garanta rotirea lină a îmbinării și alinierea axială.
Testare de sarcină statică și dinamică:Testare de sarcină din fabrică la 125% capacitate nominală pe întregul pachet de lucru.
Pachetul de documentație:Dosar complet de conformitate, inclusiv certificate de inspecție a calității, manual de operare și întreținere, lista de piese și declarație de conformitate CE.
FAQ
Tag-uri populare: manipulator mecanic pentru sarcini grele, China, producători de manipulatoare mecanice pentru sarcini grele-, fabrică, agriculture industry manipulator arm, deburring manipulator arm, braț manipulator condus de actuator rotativ, braț manipulator rezistent la rugină, temperature sensor guided manipulator arm, braț manipulator rezistent la vibrații
O pereche de
Manipulator de echilibrare mecanicăS-ar putea sa-ti placa si


Trimite anchetă